โมเดลมือเทียมแบบโมดูลาร์สำหรับพิมพ์ 3 มิติ
มือเทียมแบบโมดูลาร์ที่ปรับความกว้างฝ่ามือได้และมี 16 ชิ้นส่วน มุมมองระยะใกล้เผยให้เห็นเส้นทางเดินเอ็น ข้อต่อนิ้ว และจุดเชื่อมต่อระหว่างชิ้นส่วน สร้างโดย Kimi K3.1 Pro
Loading preview...
เริ่มจากพรอมต์นี้
โมเดลมือแบบโมดูลาร์ที่ปรับความกว้างฝ่ามือได้ มีชิ้นส่วนแยกกัน และโครงสร้างนิ้วขับเคลื่อนด้วยเอ็น
ลองใช้ 3D Makeออกแบบโมเดลสาธิตมือเทียมแบบโมดูลาร์ที่ปรับความกว้างฝ่ามือได้และมีชิ้นส่วนแยก 16 ชิ้น แสดงเส้นทางเดินเอ็นและการเชื่อมต่อข้อต่อนิ้ว รวมโมเดลพาราเมตริกที่แก้ไขได้ ไฟล์ STL และ 3MF พร้อมตัวอย่างบนเว็บที่ซูมได้ ตรวจสอบชิ้นส่วน ดาวน์โหลดไฟล์ และดูคำแนะนำการประกอบได้
เพิ่มการควบคุมแบบสัมผัส
เพิ่มการควบคุมบนโทรศัพท์และเลย์เอาต์ โดยไม่เปลี่ยนแปลงข้อกำหนดอื่น
ลองใช้ 3D Makeออกแบบโมเดลสาธิตมือเทียมแบบโมดูลาร์ที่ปรับความกว้างฝ่ามือได้และมีชิ้นส่วนแยก 16 ชิ้น แสดงเส้นทางเดินเอ็นและการเชื่อมต่อข้อต่อนิ้ว รวมโมเดลพาราเมตริกที่แก้ไขได้ ไฟล์ STL และ 3MF พร้อมตัวอย่างบนเว็บที่ซูมได้ ตรวจสอบชิ้นส่วน ดาวน์โหลดไฟล์ และดูคำแนะนำการประกอบได้. คงฉาก โมเดล และการโต้ตอบเดิมไว้ พร้อมเพิ่มการควบคุมแบบสัมผัสและเลย์เอาต์ที่ปรับตามขนาดหน้าจอสำหรับโทรศัพท์
ออกแบบโมเดลสาธิตมือเทียมแบบโมดูลาร์ที่ปรับความกว้างฝ่ามือได้และมีชิ้นส่วนแยก 16 ชิ้น แสดงเส้นทางเดินเอ็นและการเชื่อมต่อข้อต่อนิ้ว รวมโมเดลพาราเมตริกที่แก้ไขได้ ไฟล์ STL และ 3MF พร้อมตัวอย่างบนเว็บที่ซูมได้ ตรวจสอบชิ้นส่วน ดาวน์โหลดไฟล์ และดูคำแนะนำการประกอบได้.

คงโมเดล โครงสร้าง และการโต้ตอบทั้งหมดเดิมไว้ โดยใช้พื้นหลังสีเข้มพร้อมไฮไลต์โทนอุ่นและข้อความที่อ่านง่าย
คุณอาจจะชอบสิ่งเหล่านี้ด้วย
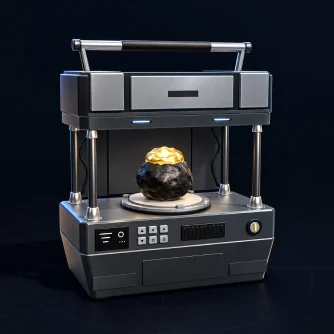
โมเดลอุปกรณ์การผลิตอุตสาหกรรมไซไฟสำหรับพิมพ์ 3D
เครื่องจักรอุตสาหกรรมสีกราไฟต์ที่มีห้องทำงานแบบเปิด แท่นทรงกลม และไฟสีไซแอน ภายในมีเสาไกด์ ช่องระบายความร้อน และก้อนหินที่มีฟอยล์อยู่ด้านบน สร้างโดย Kimi K3.1 Pro
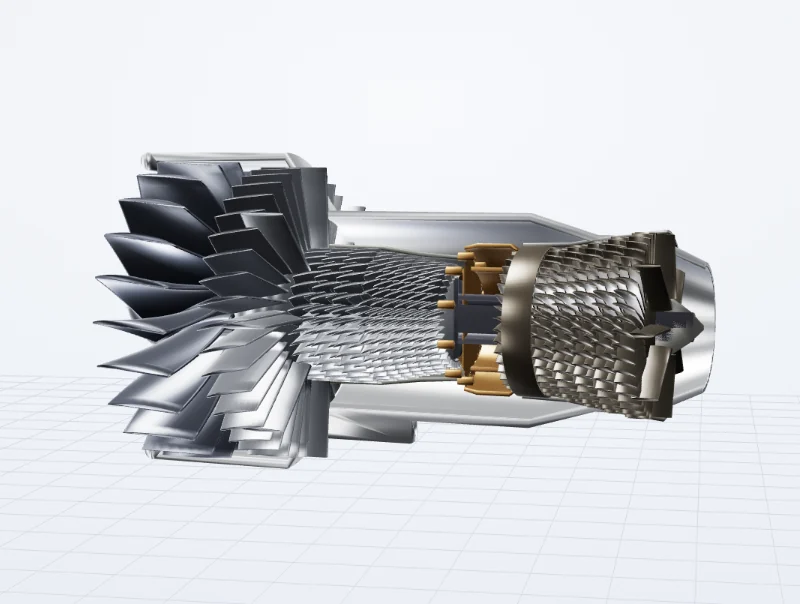
โมเดลภาพตัดเครื่องยนต์เทอร์โบแฟนสำหรับพิมพ์ 3 มิติ
ภาพตัดของเครื่องยนต์เทอร์โบแฟน แสดงพัดลม คอมเพรสเซอร์ ห้องเผาไหม้ กังหัน และโครงสร้างเพลาคู่ สร้างโดย Kimi K3.1 Pro