3D-печатная модель демонстратора вертикальной посадки ракеты
Демонстратор посадки в стиле Falcon 9 со складными опорами, съёмными решётчатыми рулями и управлением вектором тяги. Состояния полёта, развёртывания и посадки демонстрируют подвижную конструкцию. Создано Kimi K3.1 Pro.
Модель ракеты с переключаемыми состояниями посадки, складными опорами, решётчатыми рулями и механизмом управления вектором тяги.
Попробовать 3D MakeСоздайте демонстратор вертикальной посадки в стиле Falcon 9 высотой около 30 см с двухосевым управлением вектором тяги до ±10°, четырьмя складными опорами со стопорными штифтами и четырьмя съёмными решётчатыми рулями. Предусмотрите зазор около 0,35 мм для подвижных соединений и разместите детали на печатных столах размером 220×220 мм. Добавьте 3MF-файлы с раскладкой по пластинам и интерактивный веб-просмотр с состояниями полёта, развёртывания и посадки.
Добавляет сенсорное управление и адаптивную компоновку без изменения остальных требований.
Попробовать 3D MakeСоздайте демонстратор вертикальной посадки в стиле Falcon 9 высотой около 30 см с двухосевым управлением вектором тяги до ±10°, четырьмя складными опорами со стопорными штифтами и четырьмя съёмными решётчатыми рулями. Предусмотрите зазор около 0,35 мм для подвижных соединений и разместите детали на печатных столах размером 220×220 мм. Добавьте 3MF-файлы с раскладкой по пластинам и интерактивный веб-просмотр с состояниями полёта, развёртывания и посадки.
Создайте демонстратор вертикальной посадки в стиле Falcon 9 высотой около 30 см с двухосевым управлением вектором тяги до ±10°, четырьмя складными опорами со стопорными штифтами и четырьмя съёмными решётчатыми рулями. Предусмотрите зазор около 0,35 мм для подвижных соединений и разместите детали на печатных столах размером 220×220 мм. Добавьте 3MF-файлы с раскладкой по пластинам и интерактивный веб-просмотр с состояниями полёта, развёртывания и посадки.
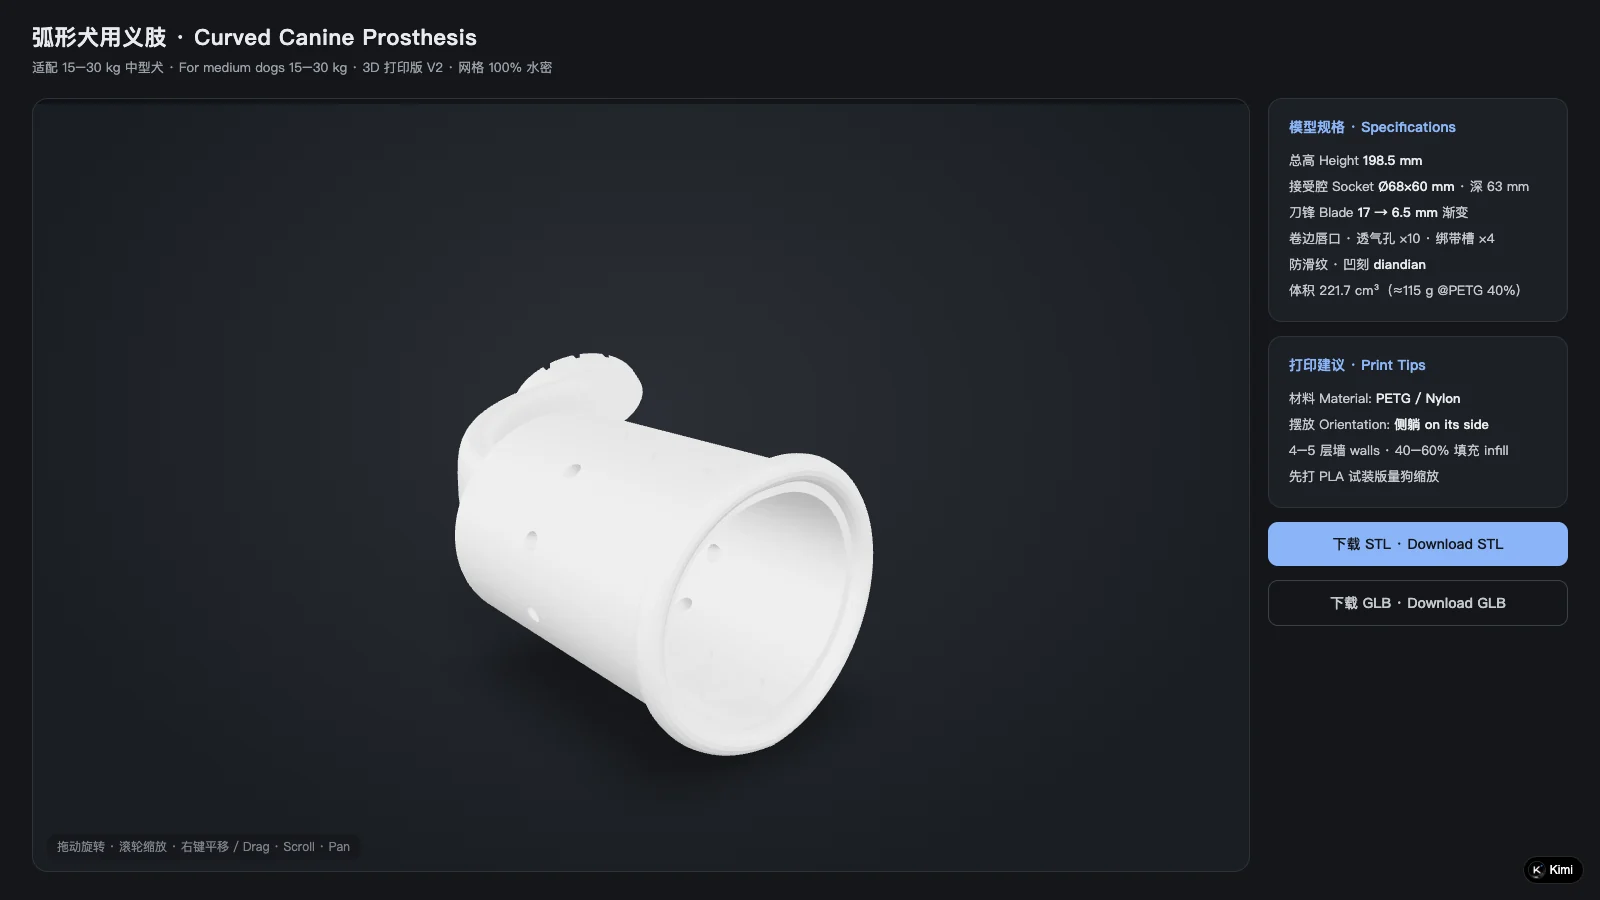
Собачий протез с сужающейся изогнутой пластиной, вентилируемой гильзой и рифлёной опорной подушкой. Прорези для ремней и пониженный край гильзы делают конструкцию понятнее. Создано Kimi K3.1 Pro.
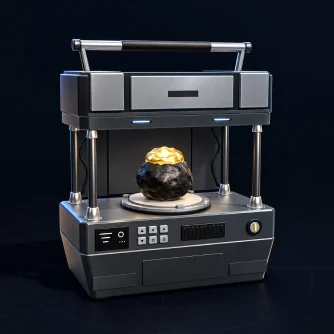
Промышленная машина графитового цвета с открытой камерой, круглой платформой и циановыми огнями. Внутри расположены направляющие стойки, вентиляционные прорези и камень, покрытый фольгой. Создано Kimi K3.1 Pro.
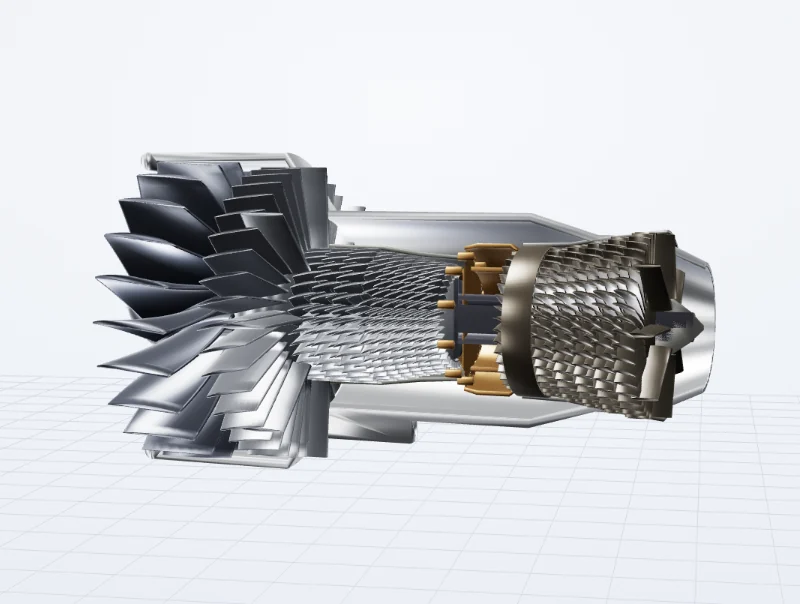
Разрез турбовентиляторного двигателя с вентилятором, компрессорами, камерой сгорания, турбинами и двухвальной схемой. Создано Kimi K3.1 Pro.
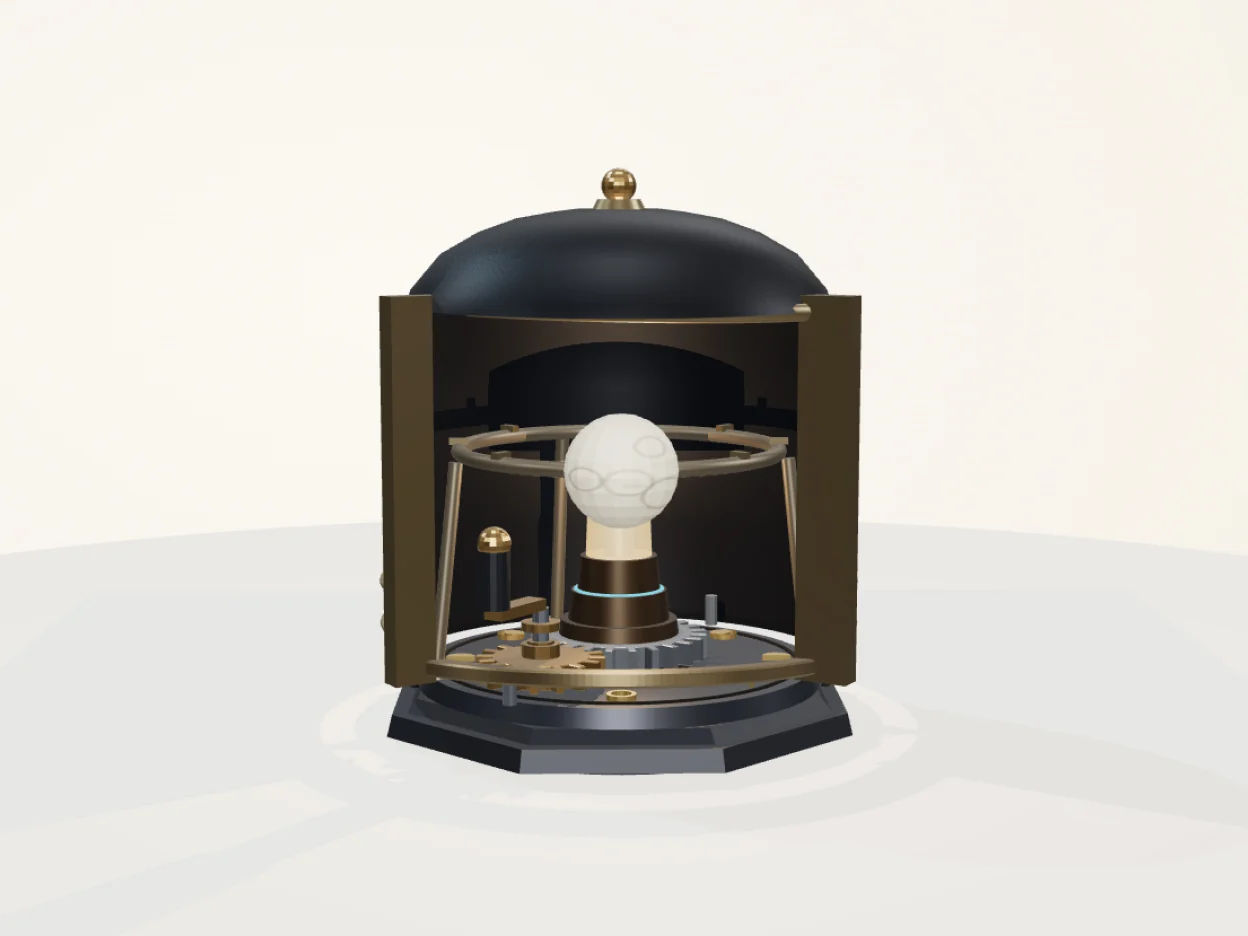
Прибор для демонстрации фаз Луны с чёрным куполом, латунными шестернями и Луной с кратерами. Поворачивайте рукоятку или выберите один из восьми режимов фаз, чтобы наблюдать, как реальное освещение меняет вид Луны. Создано Kimi K3.1 Pro.