โมเดลแนวคิดขาเทียมสำหรับสุนัขทรงโค้งสำหรับพิมพ์ 3 มิติ
ขาเทียมสำหรับสุนัขที่มีใบรองรับทรงโค้งเรียว เบ้ารับที่มีช่องระบายอากาศ และแผ่นรองเท้าแบบมีร่อง ช่องร้อยสายรัดและขอบเบ้ารับที่ต่ำลงช่วยให้เห็นโครงสร้างการประกอบชัดเจน สร้างโดย Kimi K3.1 Pro
Loading preview...
เริ่มจากพรอมต์นี้
แนวคิดขาเทียมสำหรับสุนัขที่ผสานใบรองรับทรงโค้ง เบ้ารับที่มีช่องระบายอากาศ และแผ่นรองเท้าแบบมีร่อง
ลองใช้ 3D Makeออกแบบแนวคิดขาเทียมสำหรับสุนัขเพื่อจัดแสดง โดยกำหนดสัดส่วนสำหรับสุนัขน้ำหนัก 15–30 กก. และสูงประมาณ 198 มม. ไล่ความหนาของใบรองรับทรงโค้งจาก 17 เหลือ 6.5 มม. และไล่ความกว้างจาก 34 เหลือ 20 มม. ใช้เบ้ารับขนาดประมาณ 68×60 มม. ลึก 63 มม. พร้อมขอบด้านหน้าที่ต่ำลง ช่องระบายอากาศ และช่องร้อยสายรัด 4 ช่อง เพิ่มแผ่นรองเท้าขนาด 60×34 มม. ที่มีร่อง 3 ร่องและสลักชื่อลึก 0.8 มม. จัดทำ STL หน่วยมิลลิเมตร, GLB หน่วยเมตร และหน้าตัวอย่างภาษาจีนและอังกฤษ
เพิ่มการควบคุมแบบสัมผัส
เพิ่มการควบคุมบนโทรศัพท์และเลย์เอาต์ โดยไม่เปลี่ยนแปลงข้อกำหนดอื่น
ลองใช้ 3D Makeออกแบบแนวคิดขาเทียมสำหรับสุนัขเพื่อจัดแสดง โดยกำหนดสัดส่วนสำหรับสุนัขน้ำหนัก 15–30 กก. และสูงประมาณ 198 มม. ไล่ความหนาของใบรองรับทรงโค้งจาก 17 เหลือ 6.5 มม. และไล่ความกว้างจาก 34 เหลือ 20 มม. ใช้เบ้ารับขนาดประมาณ 68×60 มม. ลึก 63 มม. พร้อมขอบด้านหน้าที่ต่ำลง ช่องระบายอากาศ และช่องร้อยสายรัด 4 ช่อง เพิ่มแผ่นรองเท้าขนาด 60×34 มม. ที่มีร่อง 3 ร่องและสลักชื่อลึก 0.8 มม. จัดทำ STL หน่วยมิลลิเมตร, GLB หน่วยเมตร และหน้าตัวอย่างภาษาจีนและอังกฤษ. คงฉาก โมเดล และการโต้ตอบเดิมไว้ พร้อมเพิ่มการควบคุมแบบสัมผัสและเลย์เอาต์แบบตอบสนองสำหรับหน้าจอโทรศัพท์
ออกแบบแนวคิดขาเทียมสำหรับสุนัขเพื่อจัดแสดง โดยกำหนดสัดส่วนสำหรับสุนัขน้ำหนัก 15–30 กก. และสูงประมาณ 198 มม. ไล่ความหนาของใบรองรับทรงโค้งจาก 17 เหลือ 6.5 มม. และไล่ความกว้างจาก 34 เหลือ 20 มม. ใช้เบ้ารับขนาดประมาณ 68×60 มม. ลึก 63 มม. พร้อมขอบด้านหน้าที่ต่ำลง ช่องระบายอากาศ และช่องร้อยสายรัด 4 ช่อง เพิ่มแผ่นรองเท้าขนาด 60×34 มม. ที่มีร่อง 3 ร่องและสลักชื่อลึก 0.8 มม. จัดทำ STL หน่วยมิลลิเมตร, GLB หน่วยเมตร และหน้าตัวอย่างภาษาจีนและอังกฤษ.

คงโมเดล โครงสร้าง และการโต้ตอบทั้งหมดเดิมไว้ โดยใช้พื้นหลังสีเข้มพร้อมไฮไลต์โทนอุ่นและข้อความที่อ่านง่าย
คุณอาจจะชอบสิ่งเหล่านี้ด้วย
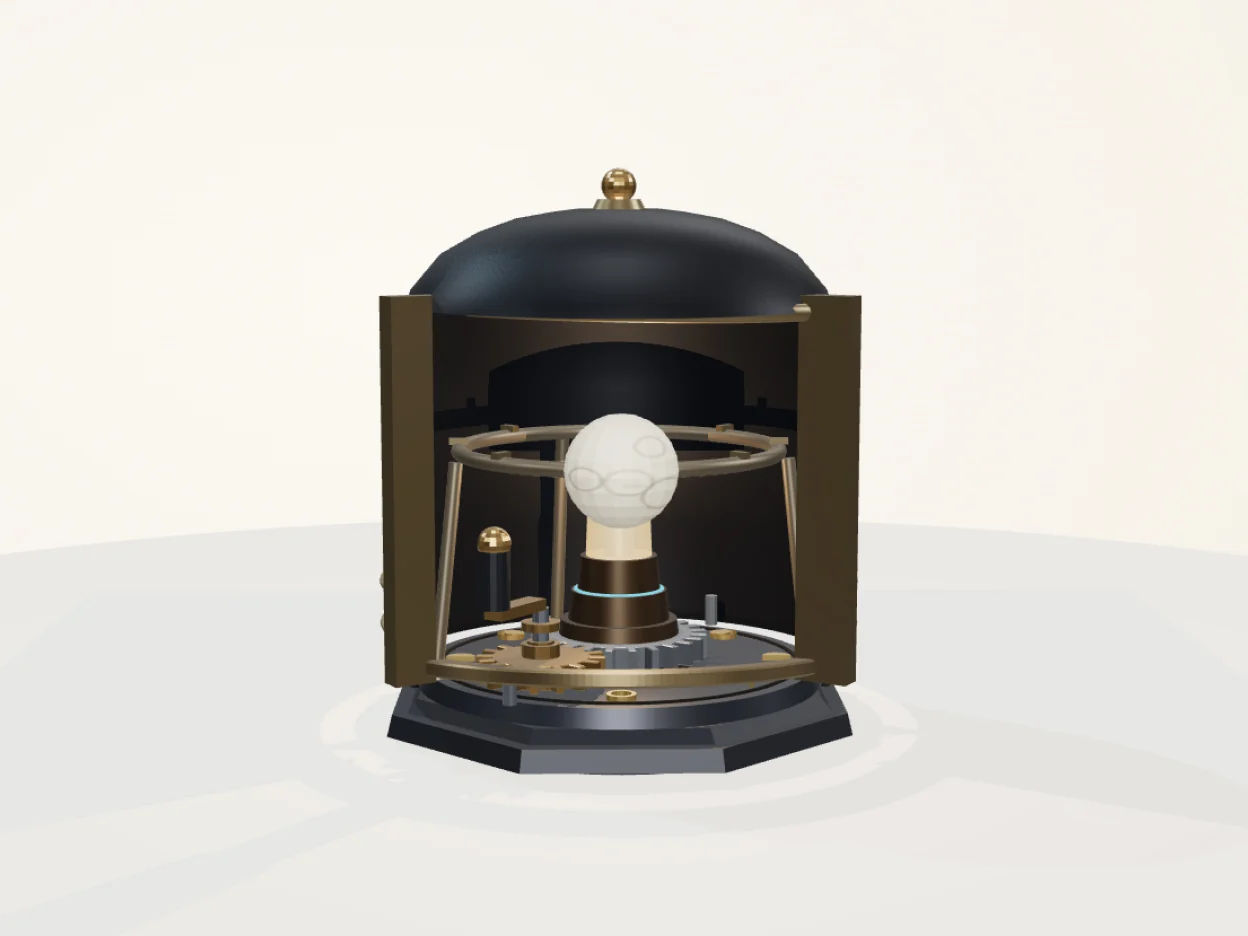
โมเดลเครื่องแสดงข้างขึ้นข้างแรมแบบกลไกสำหรับพิมพ์ 3 มิติ
เครื่องแสดงข้างขึ้นข้างแรมที่มีโดมสีดำ เฟืองทองเหลือง และดวงจันทร์มีหลุมอุกกาบาต หมุนมือหมุนหรือเลือกโหมดข้างขึ้นข้างแรมทั้งแปดแบบเพื่อดูแสงจริงเปลี่ยนบนดวงจันทร์ สร้างโดย Kimi K3.1 Pro
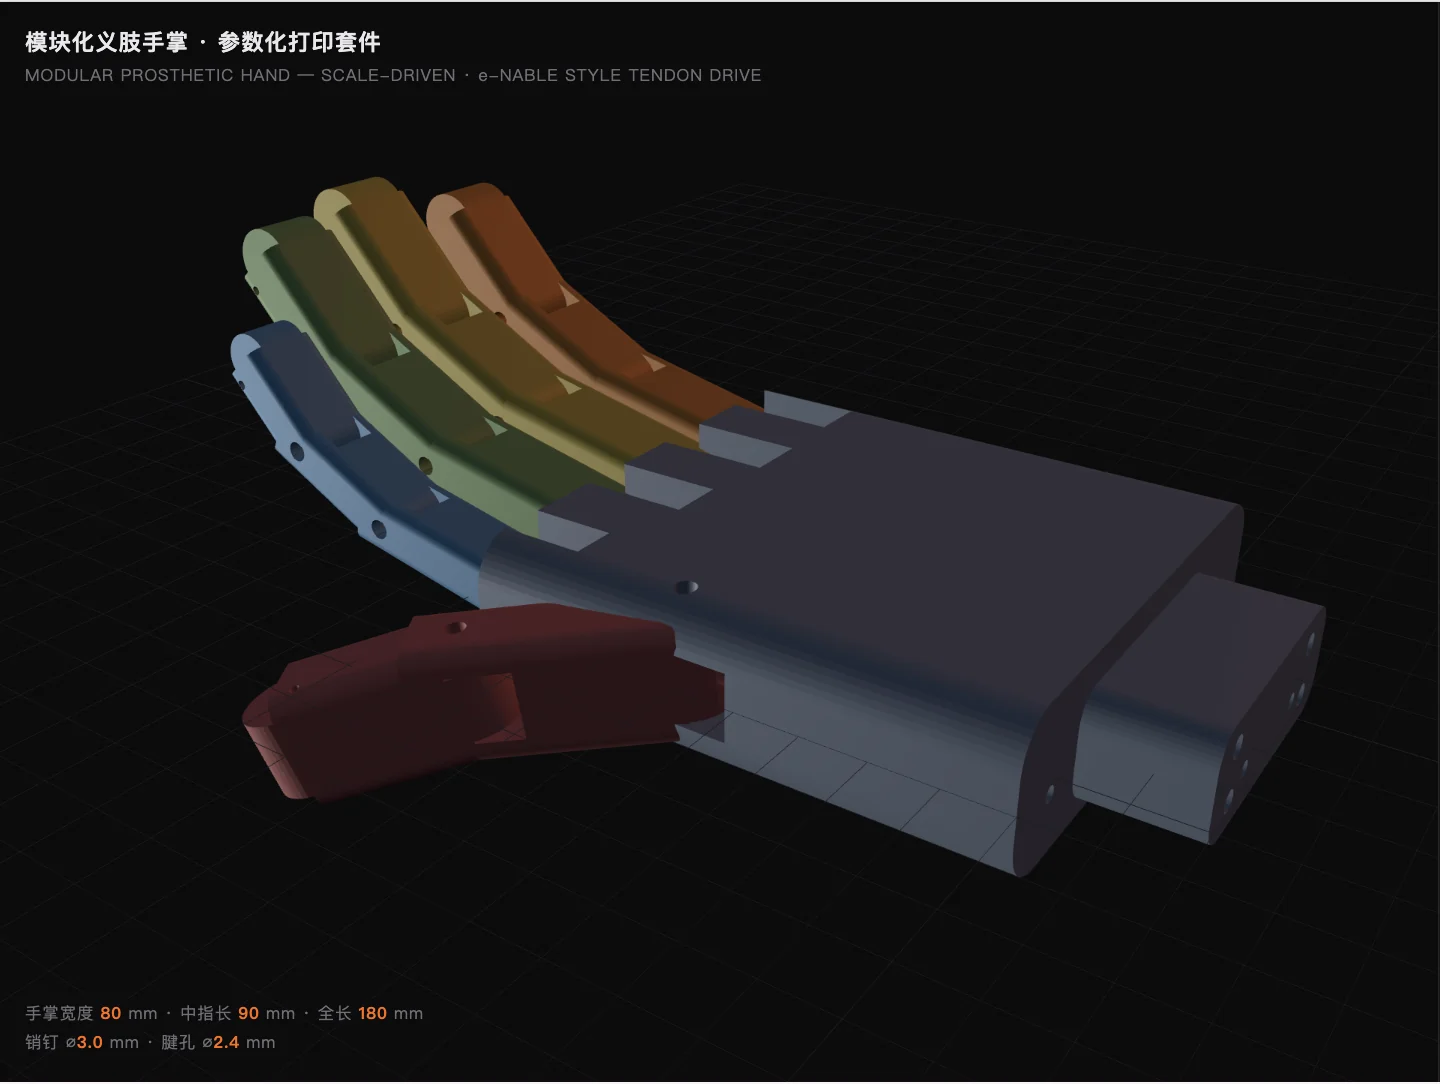
โมเดลมือเทียมแบบโมดูลาร์สำหรับพิมพ์ 3 มิติ
มือเทียมแบบโมดูลาร์ที่ปรับความกว้างฝ่ามือได้และมี 16 ชิ้นส่วน มุมมองระยะใกล้เผยให้เห็นเส้นทางเดินเอ็น ข้อต่อนิ้ว และจุดเชื่อมต่อระหว่างชิ้นส่วน สร้างโดย Kimi K3.1 Pro